Alimentación desde 5V hasta 30 V (dependiendo de la configuración elegida con un Jumper).
Corriente DC máxima total peak de 3,5
Protección en caso de sobre-temperatura.
Diodos en cada canal para proteger el circuito de corrientes externas (girar el motor con la mano puede «introducir» corriente al circuito y quemarlo).
Capacidad de controlar la velocidad de cada motor mediante PWM.
Habilidad para invertir el sentido de giro de un motor
Habilidad para utilizar una fuente de alimentación de mayor frecuencia para el motor que para la lógica (normalmente el Arduino que controla el circuito)
Habilidad para controlar la potencia del motor (siempre que tenga una entrada « enable »).
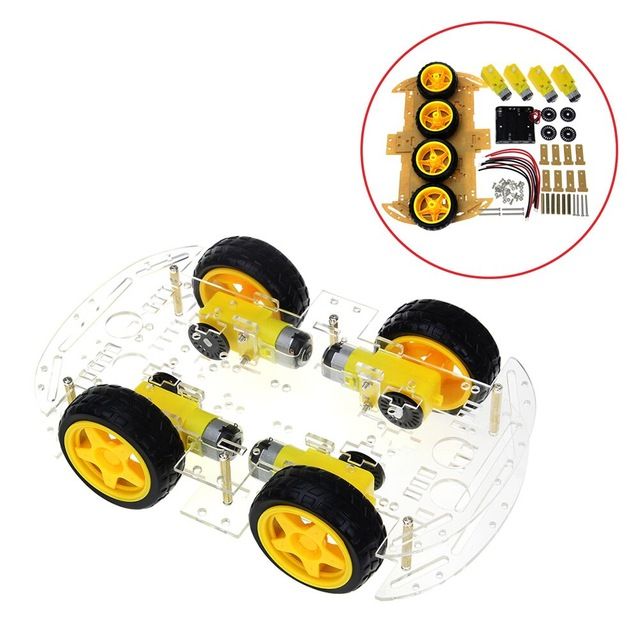
El chasis Smart Car 4WD, el módulo Driver L298N y el Arduino Uno R3, enlazados más arriba en el tutorial.
Cables Hembra Hembra 40 piezas 20cm para llevar las señales IN1 a IN4 y los Enable desde el Arduino al driver.
Jumper Puente Cortocircuito 2 pin 2.54mm para los pines EnA y EnB cuando quieras dejar los motores a velocidad máxima.
Porta Batería 2×18650 para alimentar el driver y los cuatro motores.
Motor DC motorreductor amarillo con caja reductora 3-12V por si tienes que reemplazar uno de los motores del chasis.